WayFinder HUB
Präzise Positionierung in realen Umgebungen
Daten: Odometry Real Time bei 60s GNSS-Ausfall
| 0.013° Roll/Pitch | 0.07° Heading |
| 0.015 km/h Geschwindigkeitsgenauigkeit | 0,10% Fehler bezogen auf die zurückgelegte Strecke |

WayFinder Hub: Robuste Fahrzeuglokalisierung - auch bei GNSS-Ausfällen
Präzise Positionsdaten sind eine wichtige Grundlage für aussagekräftige Fahrversuche. In Tunneln, Parkhäusern oder dicht bebauten Gebieten ist der GNSS-Empfang jedoch häufig eingeschränkt. Der OxTS WayFinder Hub erweitert kompatible GNSS/INS-Systeme um LiDAR-basierte Unterstützung und verbessert damit die Fahrzeuglokalisierung unter anspruchsvollen Empfangsbedingungen.
Als zentrale Rechen- und Vernetzungsplattform verbindet und synchronisiert der WayFinder Hub das inertiale Navigationssystem mit externen Sensoren. Die integrierte LiDAR-Boost-Funktionalität ermöglicht Odometrie und Kartenabgleich in Echtzeit und unterstützt die Positionierung während GNSS-Ausfällen.
Der modulare Aufbau erlaubt die Erweiterung kompatibler Messsysteme. Leistungsfähiges Edge Computing, PoE+ sowie WLAN- und Mobilfunkmodule erleichtern die Integration in den Messaufbau.
Ihr Vorteil: Sie erweitern die Einsatzmöglichkeiten Ihrer Messtechnik und erhalten auch unter schwierigen GNSS-Bedingungen eine zusätzliche Grundlage für die Auswertung Ihrer Fahrversuche.
Anwendungsbereiche
Fahrzeugerprobung unter realen Empfangsbedingungen
Urbane Fahrversuch: Hohe Gebäude können Satellitensignale abschatten und reflektieren. Der WayFinder Hub ergänzt die GNSS/INS-Lokalisierung durch LiDAR-basierte Informationen und unterstützt die Erfassung der Fahrzeugtrajektorie in dicht bebauten Umgebungen. Ihr Vorteil: Sie können anspruchsvolle innerstädtische Testszenarien mit einer erweiterten Positionierungslösung untersuchen.
Tunnelfahrten und Strecken mit GNSS-Unterbrechungen: Bei fehlendem Satellitenempfang unterstützt LiDAR Boost die inertiale Navigation durch zusätzliche Bewegungs- beziehungsweise Karteninformationen.Ihr Vorteil: Positionsabweichungen während GNSS-Ausfällen lassen sich reduzieren und Streckenabschnitte ohne Satellitenempfang besser erfassen.
Parkhäuser und Indoor-Testbereiche: Überdachte Anlagen stellen besondere Anforderungen an die Lokalisierung. Der WayFinder Hub ermöglicht die Nutzung von LiDAR-Odometrie und Kartenabgleich als zusätzliche Stützung des Navigationssystems. Ihr Vorteil: Sie erweitern Ihre Fahrzeugerprobung auf Bereiche, in denen eine rein satellitengestützte Positionierung nicht verfügbar ist.
Teststrecken unter dichtem Baumbestand: Bäume können den GNSS-Empfang zeitweise beeinträchtigen. Die Kombination aus GNSS/INS und LiDAR unterstützt die Lokalisierung bei wechselnden Empfangsbedingungen. Ihr Vorteil: Sie können auch abgeschattete Streckenabschnitte in Ihre Messfahrten einbeziehen.
Technische Features
Sensorfusion, Rechenleistung und Konnektivität in einer Plattform
LiDAR Boost in Echtzeit: Der WayFinder Hub stellt LiDAR-Boost-Odometrie und Kartenabgleich direkt im Fahrzeug bereit. Damit stehen zusätzliche Informationen zur Unterstützung der Navigation bereits während der Messfahrt zur Verfügung.
Zwei Verfahren für unterschiedliche Anforderungen: LiDAR-Odometrie liefert relative Bewegungsinformationen zur Stützung des GNSS/INS. Beim Kartenabgleich werden LiDAR-Messungen mit einer vorhandenen Referenzkarte abgeglichen. Die erreichbare Leistung hängt unter anderem vom Verfahren, dem Sensoraufbau und der Umgebung ab.
Leistungsfähiges Edge Computing: Ein NVIDIA Jetson AGX Orin mit 32 GB LPDDR5-Arbeitsspeicher bildet die Rechenbasis. Die lokale Verarbeitung ermöglicht den Einsatz der LiDAR-Boost-Funktionen unmittelbar im Messfahrzeug.
Vereinfachte Sensoranbindung über PoE+: Vier PoE+-Anschlüsse übertragen Daten und versorgen geeignete Sensoren über dasselbe Kabel mit Strom. Das reduziert den Verkabelungsaufwand im Messaufbau.
Umfangreiche Schnittstellen: Ethernet, USB und serielle Schnittstellen bieten Anschlussmöglichkeiten für die Systemintegration. CAN und RS485 sind hardwareseitig vorbereitet; ihre Softwareunterstützung ist laut vorliegendem Datenblatt angekündigt.
Speicher für Messdaten: Eine 1-TB-NVMe-SSD stellt lokalen Speicher für die Datenaufzeichnung bereit. Ergänzend verfügt das System über 64 GB eMMC-Speicher.
Lüfterloses Industriedesign: Das lüfterlose Gehäuse ist für den industriellen Einsatz ausgelegt. Das Datenblatt nennt Prüfverfahren für Vibration und Stoß im Betrieb.
Spezifikationen
Rechenplattform und Hardware
| Merkmal | Spezifikation |
|---|---|
| Prozessor | NVIDIA Jetson AGX Orin |
| Arbeitsspeicher | 32 GB LPDDR5 bei 3.200 MHz |
| Betriebssystem | NVIDIA JetPack auf Linux-Basis mit OxTS WayFinder OS |
| eMMC-Speicher | 64 GB eMMC 5.1 |
| SSD | 1 TB M.2 NVMe PCIe Gen4 |
| Abmessungen | 230 × 173 × 66 mm |
| Gewicht | 2,6 kg ohne Montagehalterung |
| Eingangsspannung | 8–48 V DC |
| Maximale Gesamtausgangsleistung laut Datenblatt | 160 W einschließlich 100 W PoE |
| Kühlung | Lüfterlos |
Schnittstellen
| Schnittstelle | Spezifikation |
| Ethernet | 2 × 2,5 Gigabit und 4 × Gigabit |
| Power over Ethernet | 4 × IEEE 802.3at PoE+ |
| PoE-Gesamtleistungsbudget | 100 W |
| USB | 1 × USB 3.2 Gen2, 2 × USB 2.0 |
| USB Type-C | 1 ×, ausschließlich für Debugging |
| CAN | 2 × CAN 2.0* |
| RS232 | 2 × |
| RS485 | 1 ×, galvanisch getrennt* |
| Drahtlose Konnektivität | WLAN- und Mobilfunkmodule |
CAN und RS485 sind hardwareseitig vorbereitet. Die Softwareunterstützung ist im vorliegenden Datenblatt als zukünftig verfügbar ausgewiesen.
Umgebungsbedingungen
| Merkmal | Spezifikation |
| Betriebstemperatur | −25 bis +70 °C im 30-W-TDP-Modus |
| Lagertemperatur | −40 bis +85 °C |
| Luftfeuchtigkeit | 10–90 %, nicht kondensierend |
| Vibration im Betrieb | MIL-STD-810H, Methode 514.8, Kategorie 4 |
| Stoß im Betrieb | MIL-STD-810H, Methode 516.8, Verfahren I |
LiDAR-Boost-Leistung bei GNSS-Ausfällen
Die folgenden Werte beschreiben repräsentative Ergebnisse mit einem OxTS RT3000 v4 und Hesai XT32 bei typischer Fahrdynamik von Straßenfahrzeugen. Sie sind keine pauschale Genauigkeitsgarantie für jeden Messaufbau.
| Messgröße | Odometrie Echtzeit: 60 s | Odometrie Echtzeit: 600 s | Odometrie Nachbearbeitung: 60 s | Odometrie Nachbearbeitung: 600 s | Kartenabgleich: 3.600 s |
| Horizontale Position (m) | 0,25 | 2,01 | 0,12 | 0,87 | 0,05 |
| Gierwinkel (°) | 0,07 | 0,57 | 0,04 | 0,43 | 0,03 |
| Roll- und Nickwinkel (°) | 0,013 | 0,036 | 0,008 | 0,024 | 0,004 |
| Geschwindigkeit (m/s) | 0,015 | 0,022 | 0,010 | 0,018 | 0,004 |
| Höhe (m) | 0,19 | 0,50 | 0,15 | 0,34 | 0,06 |
| Fehler bezogen auf die zurückgelegte Strecke (%) | 0,10 | 0,06 | 0,06 | 0,03 | – |
Messbedingungen: Bei der Odometrie handelt es sich um RMS-Werte des maximalen inkrementellen Fehlers gegenüber einer GNSS-gestützten Referenz während der jeweiligen Ausfallzeitfenster. Beim Kartenabgleich sind RMS-Werte der Differenz zur GNSS-gestützten Referenz über das gesamte Ausfallzeitfenster angegeben. Die Verfahren sind aufgrund dieser unterschiedlichen Auswertung nicht unmittelbar gleichzusetzen.
Optionales Zubehör
- LiDAR-Kit als Erweiterung
- RT-Strut
- RT-Strut-Klemmenpaar
- Hesai-/Ouster-PoE-Kabel, 5 m
- LiDAR-Saugnapf-Dachhalterung


Vorhandene Messtechnik erweitern – anspruchsvollere Fahrversuche ermöglichen
Mit dem WayFinder Hub erweitern Sie ein kompatibles OxTS-GNSS/INS-System um LiDAR-basierte Navigationsunterstützung. So können Sie Ihren Messaufbau gezielt für Testumgebungen ergänzen, in denen Satellitensignale nicht durchgehend zuverlässig verfügbar sind.
Der modulare Ansatz verbindet vorhandene Navigationstechnik mit zusätzlicher Sensorik und lokaler Rechenleistung. Das schafft neue Einsatzmöglichkeiten für Ihre Messtechnik – von urbanen Testfahrten bis zu überdachten Versuchsumgebungen.
Warum LiDAR die Fahrzeuglokalisierung unterstützt
Bei einem GNSS-Ausfall führt ein inertiales Navigationssystem die Positionsberechnung anhand seiner Bewegungssensoren fort. Dabei können Positionsfehler mit zunehmender Ausfalldauer anwachsen.
LiDAR liefert zusätzliche Informationen über die Umgebung. LiDAR Boost nutzt diese zur Unterstützung der Navigation: Die Odometrie ermittelt relative Bewegungen, während der Kartenabgleich die erfasste Umgebung mit einer vorhandenen Referenzkarte vergleicht. Dadurch lässt sich die Positionsdrift während GNSS-Ausfällen reduzieren.
Welche Komponenten werden benötigt?
Der WayFinder Hub ist eine Rechen- und Vernetzungsplattform und kein eigenständiger GNSS/INS-Sensor. Für die LiDAR-gestützte Lokalisierung wird er mit einem kompatiblen OxTS-GNSS/INS, geeigneter LiDAR-Sensorik und den erforderlichen Softwarefreischaltungen kombiniert.
Für den Kartenabgleich wird zusätzlich eine geeignete Referenzkarte benötigt. Die Auswahl und Anordnung der Sensoren sollten auf das Fahrzeug, die Testumgebung und die angestrebte Positionierungsleistung abgestimmt sein.
Was beeinflusst die erreichbare Genauigkeit?
Die Positionierungsleistung hängt vom gesamten Messaufbau ab. Entscheidend sind unter anderem das eingesetzte GNSS/INS, die Dauer des GNSS-Ausfalls, das verwendete LiDAR-Boost-Verfahren und die erkennbaren Strukturen in der Umgebung.
Ein möglichst freies LiDAR-Sichtfeld und eine sorgfältige Systemeinrichtung sind wichtige Voraussetzungen. Die Leistungswerte aus dem Datenblatt dienen deshalb als Orientierung unter den angegebenen Messbedingungen.
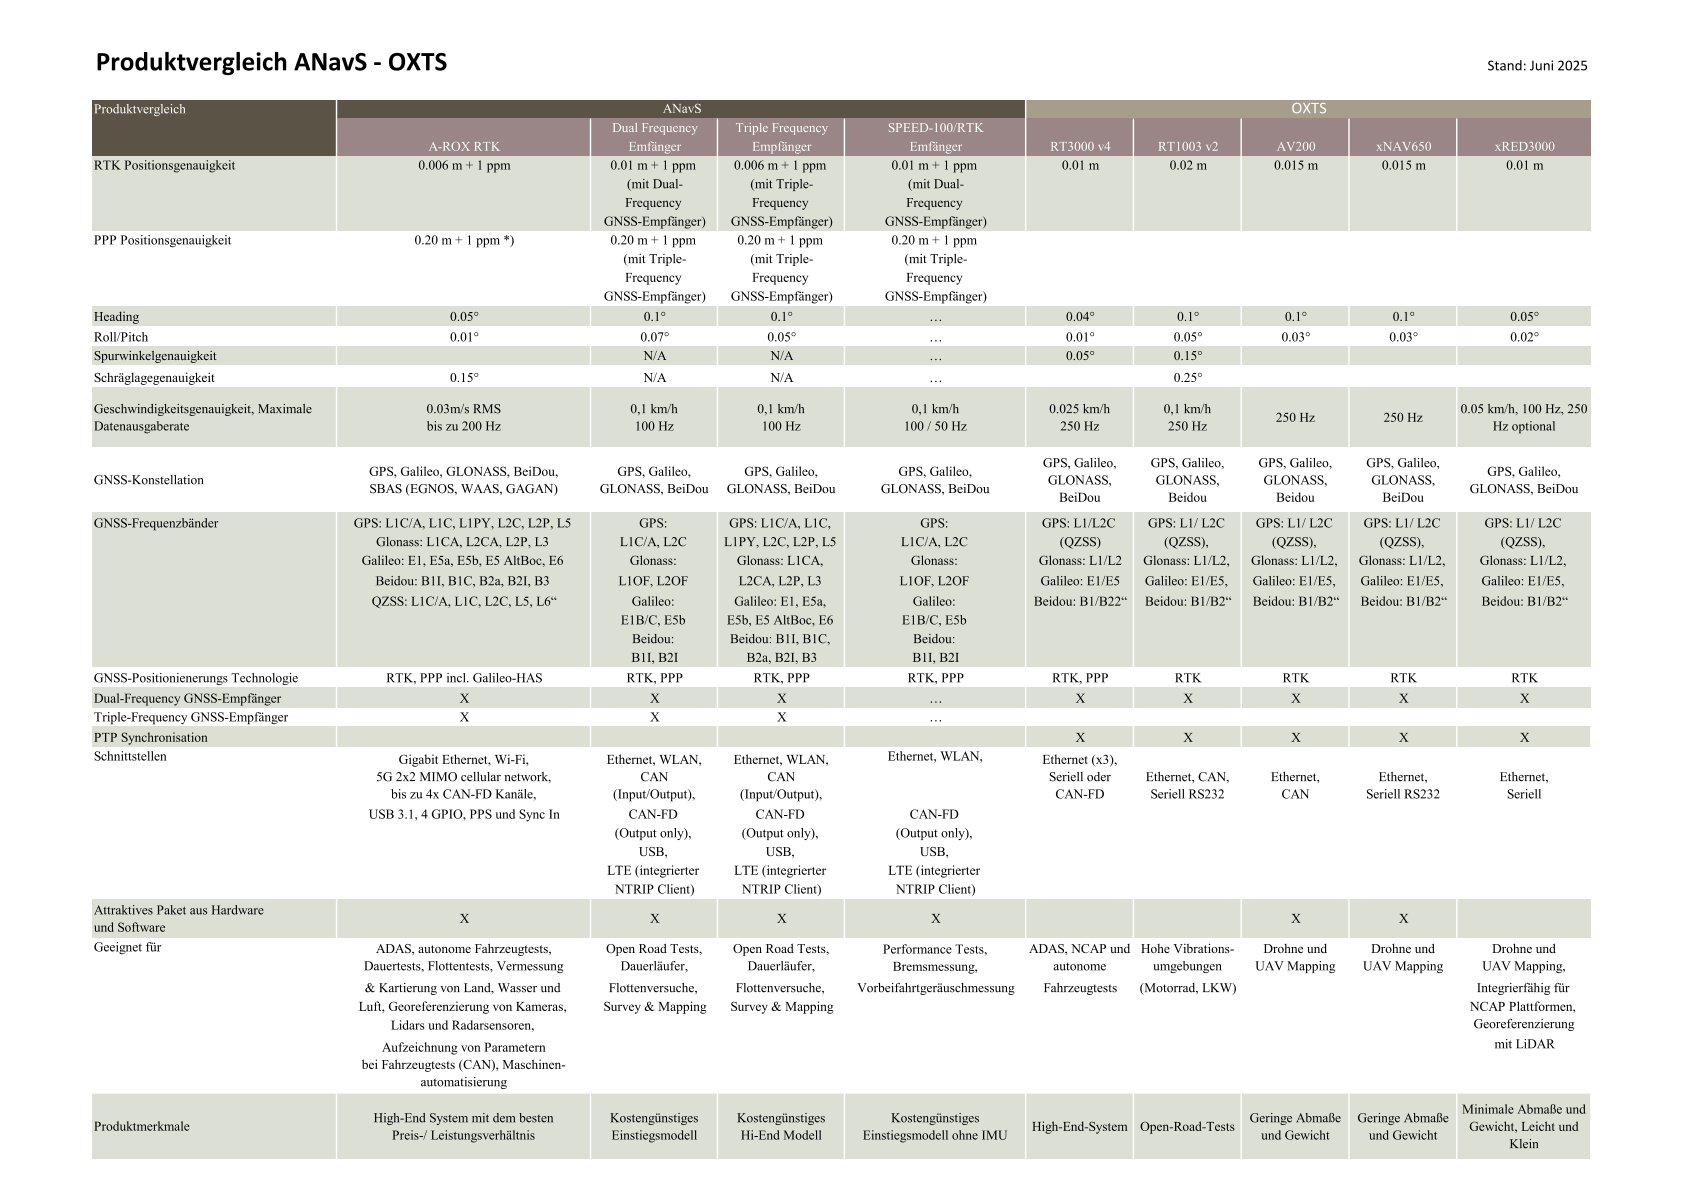
Produktvergleich ANavS - OXTS
Ihr Ansprechpartner